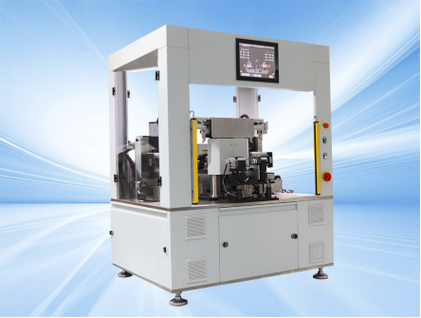
动平衡机是由什么组成?高速专用动平衡机的结构与核心部件解析
在旋转机械制造与维修领域,动平衡机是控制转子质量分布、降低振动与噪声的关键设备。尤其是高速专用动平衡机,常用于电机转子、涡轮叶轮、主轴、增压器转子等精密部件的动平衡检测与校正。动平衡机究竟由哪些部分组成?高速专用动平衡机又有何特殊之处?
一、动平衡机的基本组成
虽然不同型号的动平衡机在结构上有所差异,但总体上可归纳为以下几个核心系统:
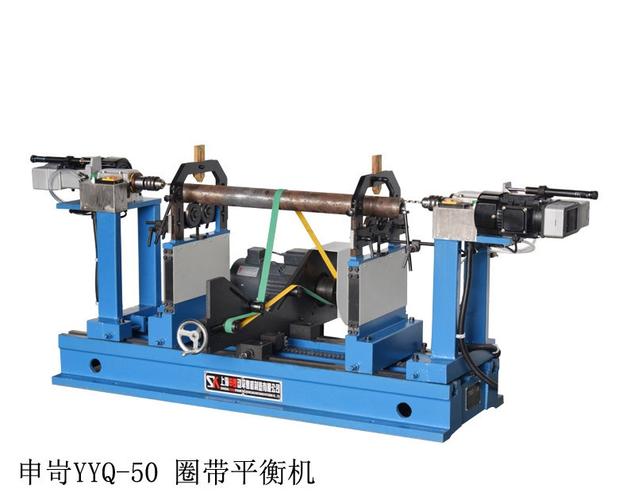
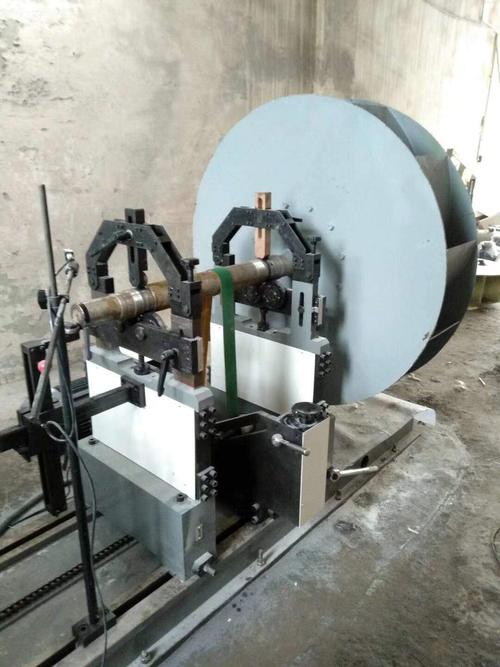
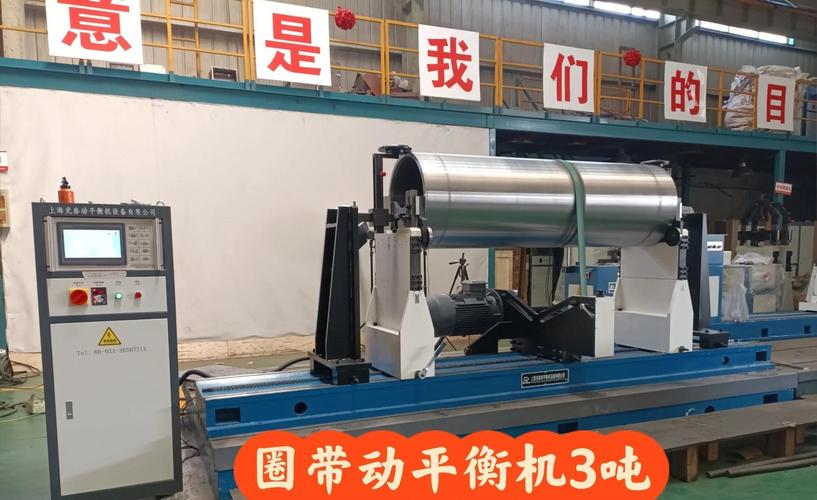
1. 机械支承系统(摆架与支承座)
- 摆架:用于支撑转子,并允许转子在旋转时产生与不平衡量相对应的微小振动。摆架的设计直接动平衡机的灵敏度和测量精度。
- 支承座:固定摆架的基础结构,要求刚性好、吸振能力强,以保证测量时外界振动干扰尽可能小。
- 滚轮或V形支承:用于将转子可靠地定位在摆架上,确保旋转轴线稳定。
2. 驱动系统
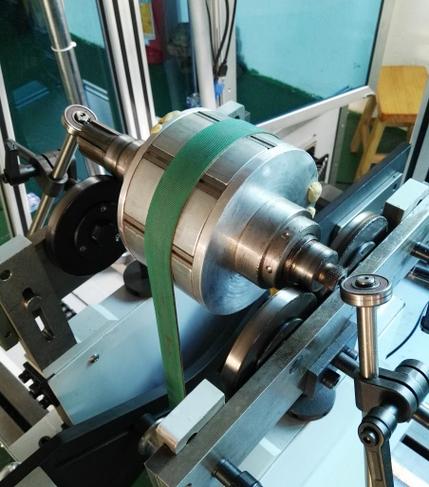
- 驱动电机:提供转子旋转的动力源。高速专用动平衡机通常采用变频电机或高速气动/电动主轴,以实现高转速下的稳定驱动。
- 传动装置:包括皮带、万向节、联轴器或直接驱动方式。为保证高速下的平稳性,多采用柔性传动或直驱结构。
- 调速控制器:用于调节并稳定转子转速,高速机型要求调速精度高、动态响应快。
3. 振动传感器系统
- 振动传感器(速度/加速度/位移传感器):安装在摆架或支承座上,用于拾取转子旋转时产生的不平衡振动信号。高速专用动平衡机多采用高灵敏度加速度传感器或电涡流位移传感器,以适应高频振动测量。
- 基准信号传感器(相位传感器):通常为光电传感器或编码器,用于产生转速基准脉冲,确定不平衡量的相位位置。
4. 电测与数据处理系统
- 测量电路/采集卡:对传感器信号进行放大、滤波和模数转换。
- 主控计算机或嵌入式系统:运行平衡测量算法,进行信号分析、滤波(如跟踪滤波)、矢量运算,计算出不平衡量的大小和角度。
- 显示与操作界面:显示不平衡量、转速、相位、允许残余不平衡量等信息,并支持参数设置和数据存储。
5. 校正与去重执行系统(可选,视机型而定)
- 自动定位与钻孔/铣削/磨削装置:部分全自动动平衡机配备自动去重模块,可根据测量结果自动进行切削校正。
- 焊接/加重装置:用于需要增加配重的转子,自动焊接或铆接平衡块。
6. 安全防护与辅助系统
- 防护罩/防护门:高速旋转时必须设置坚固的防护结构,防止转子意外飞出。
- 润滑与冷却系统:部分高速机型需要润滑轴承和冷却电机或传感器。
- 减振基础/气垫:用于隔离外界振动,保证测量精度。
二、高速专用动平衡机的特殊组成与技术要点
高速专用动平衡机与通用卧式/立式动平衡机的最大区别在于工作转速高、测量频带宽、动态响应要求极其严格。因此,它在结构上通常具备以下特征:
- 高速摆架与高刚度支承
- 摆架固有频率远高于工作转速,避免共振。
- 采用轻质高强度材料(如钛合金、碳纤维)降低运动惯量,提高频率响应。
- 高频响传感器与高带宽采集系统
- 传感器频响范围需覆盖多个倍频程。
- 采集系统采样率高,通常达到数百kHz以上,以实现高频振动的精确捕捉。
- 高精度相位基准与稳速驱动
- 转速波动极可能导致相位漂移,因此高速机常采用高分辨率编码器与闭环稳速控制。
- 驱动系统往往采用大功率高速电机主轴或气浮/磁悬浮支承,减少机械接触与磨损。
- 多平面与多转速平衡能力
- 高速转子往往需要动平衡(双面甚至多面)。
- 高速专用动平衡机可在多个转速下进行测量,以模拟实际工作状态,并可通过影响系数法进行多面校正。
- 自动去重与高重复精度
- 许多高速应用(如涡轮转子)不允许残余不平衡量过大,因此常配铣削、磨削或激光去重装置,实现微克级校正。
- 机床定位精度和重复性需达微米级。
- 真空或惰性气体环境(高端机型)
- 某些特殊高速转子需在真空或惰性气体中平衡,以消除空气阻力和氧化影响,这时需配备密封舱、真空系统和特殊传感器。
三、典型高速专用动平衡机组成实例
以一台典型的高速主轴动平衡机为例,其组成可概括为:
- 高速摆架(高刚度、低惯量)
- 变频高速电机主轴驱动
- 压电式加速度传感器 + 电涡流相位传感器
- 多通道高速数据采集卡
- 工业计算机 + 专业动平衡测量软件
- 自动定位与铣削去重装置
- 全封闭防护罩与减振基础
- 温度、转速、振动安全联锁监控系统
这些部分协同工作,实现从转子装夹、高速旋转、振动信号采集到不平衡量计算、校正和安全防护的全流程自动化。
##
动平衡机虽然类型多样,但其基本组成离不开支承、驱动、传感、测量与控制几大系统。对于高速专用动平衡机而言,关键不在于“某一部分”,而在于各系统在全频段、高动态、高稳定条件下的一体化匹配精度与的高速性能和安全性。无论是选择还是维修动平衡机,理解其组成与原理,都是保证转子平衡质量的重要一步。